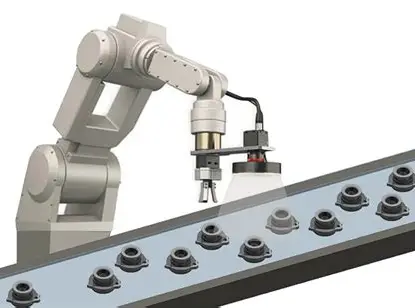
工业机器人 2D 视觉抓取定位系统
基于 YOLO 目标检测完成零件定位,通过图像坐标与机械臂坐标转换生成抓取位姿,并结合 MQTT、TCP Socket 与仿真机械臂完成零件识别、定位和吸取流程。
- Python
- YOLO
- OpenCV
- MQTT
- TCP Socket
- Robotics
2 篇
基于 YOLO 目标检测完成零件定位,通过图像坐标与机械臂坐标转换生成抓取位姿,并结合 MQTT、TCP Socket 与仿真机械臂完成零件识别、定位和吸取流程。
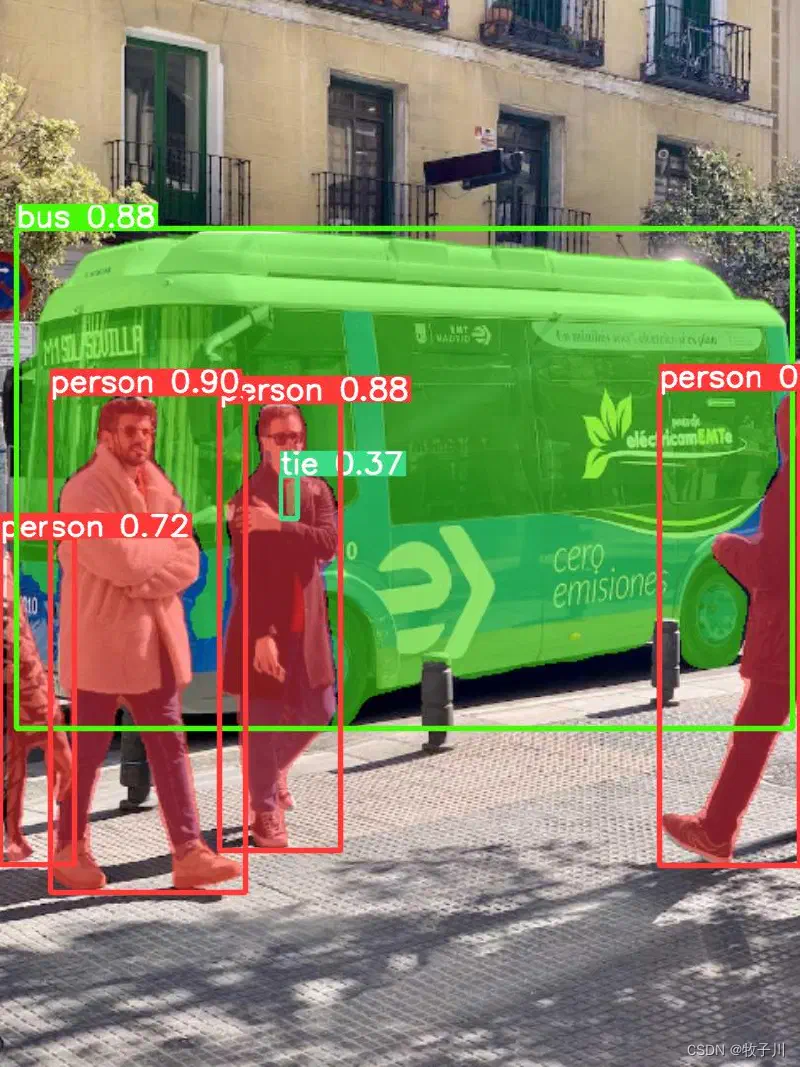
梳理目标检测中 Bounding Box、IoU、NMS 与 OBB 的基本概念,并结合 YOLO 理解目标定位过程。