跳过正文
  1. 项目/

工业机器人 2D 视觉抓取定位系统

作者
李佳鸿
记录科研、工程实践与长期学习。
项目

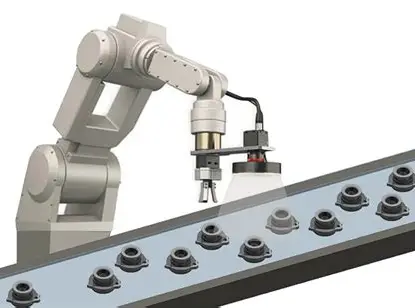
基于 YOLO 目标检测完成零件定位,通过图像坐标与机械臂坐标转换生成抓取位姿,并结合 MQTT、TCP Socket 与仿真机械臂完成零件识别、定位和吸取流程。

工业机器人 2D 视觉抓取定位系统
状态
Completed
周期
2026
我的角色
视觉识别、坐标转换与系统集成
  • Python
  • YOLO
  • OpenCV
  • MQTT
  • TCP Socket
  • Robotics

分享

项目简介
#

本项目面向工业机器人零件抓取场景,构建了从视觉识别、目标定位、坐标转换到机械臂执行的完整流程。

系统通过相机获取工作区域图像,利用 YOLO 模型识别目标零件,并根据检测框中心计算目标位置。随后将图像坐标转换为机械臂可执行的抓取位姿,通过通信模块向仿真机械臂发送运动和吸取指令。

系统流程
#

```mermaid

flowchart LR

A[相机拍照] --> B[YOLO零件识别]

B --> C[计算目标中心]

C --> D[坐标转换]

D --> E[生成抓取位姿]

E --> F[机械臂移动]

F --> G[吸嘴吸取]

相关文章